打捆机控制器拆解实战:一块 AI8051U 板搞定 220V 供电与离合/刹车/气缸三路 MOS 驱动
拆开一台量产打捆机控制器:220V 转 24V/3A 板载反激、三颗 YFW50N06AD 驱动气缸/离合/刹车、双脚踏互锁与 8421 拨码定时,全程无继电器。本文按原理图、BOM、串口日志与实物照片逐段拆解。
这是一块给打捆机捆扎控制用的量产板,端子排的丝印基本把逻辑写全了:N 220 L 是交流 220V 进线,+气缸-、+离合-、+刹车- 是三路 24V 负载输出,棕蓝黑接三个接近开关,COM、脚踏A、脚踏B 是两路脚踏输入。结论先给:这块气缸控制器把 220V 转 24V/3A 的板载反激电源、三路 MOSFET 低边驱动、接近开关与双脚踏输入、8421 拨码参数整定和 AI8051U 主控放在同一块板上,一次捆扎按“气缸下压 750 ms、离合吸合捆扎、接近开关到位、刹车吸合、气缸抬起 1250 ms”的时序走完,全程没有继电器触点。
本文依据该控制器的原理图(MAIN_extrn.pdf)、BOM(power-气缸控制器BOM.xlsx)、调试串口运行日志和实物照片整理,器件与参数均以 BOM 和芯片规格书为准,日志里的时间是实测打印值。
一、先看实物:分区一眼看得清
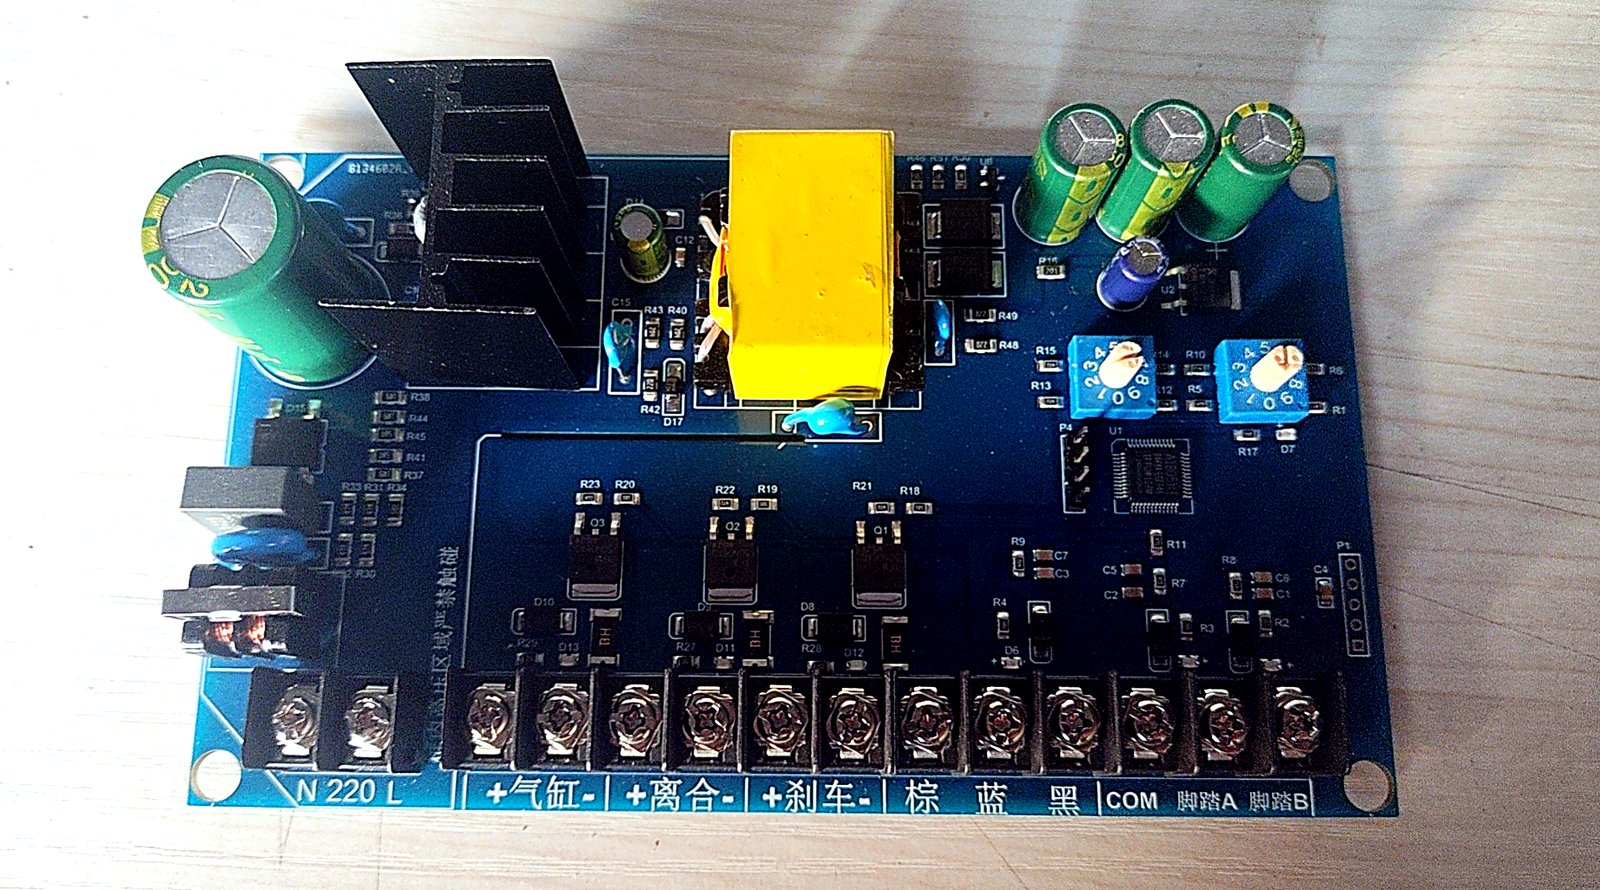
蓝板上三个区很好认:左边高压区是 82µF/400V 电解电容、带 YB30 散热片的开关管和黄变压器;中部三颗 TO-252 是三路输出 MOSFET;右边数字区是 LQFP48 的 MCU 和两只蓝色 8421 拨码开关。底部一整排螺钉端子就是对外全部接口。
| 端子丝印 | 功能 | 对应电路 |
|---|---|---|
| N 220 L | 交流 220V 输入 | 共模电感、压敏电阻、X 电容、DB107 整流 |
| +气缸- | 气缸电磁阀 24V | Q1 YFW50N06AD 低边驱动 + RS3MB 续流 |
| +离合- | 离合器 24V | Q2 YFW50N06AD + RS3MB |
| +刹车- | 制动器 24V | Q3 YFW50N06AD + RS3MB |
| 棕 / 蓝 / 黑 | 三路接近开关信号 | 200R 串阻 + 4.7K 上拉 + 104 滤波 + SS14 钳位 |
| COM / 脚踏A / 脚踏B | 双通道脚踏输入 | 同路输入电路,软件互锁 |
二、电源部分:220V 进、24V/3A 出,保护链一件不缺
交流进来先过一套完整防护:UU9.8 共模电感(2mH)、10D471K 压敏电阻、0.33µF/275V X 电容、1nF/400VAC Y 电容,再进 DB107 整流桥,母线由 82µF/400V 电解撑起。功率级用启臣微 CR6851A 电流模式 PWM 控制器(SOT23-6 封装),驱动 FHD65R380B(TO-220F,带 30×30×25 散热片),经 PQ2620 变压器隔离降压,次级 SS520C 肖特基双整流、两只 680µF/50V 并联滤波输出 24V/3A,反馈环是 PC817 光耦加 JY431。24V 再由 L78M05 压出 5V 给数字电路。
厂家随板提供的同系列规格书(CR6885)能看出这一族芯片的设计取向:65kHz 固定开关频率,启动电流约 3µA 所以敢用大阻值启动电阻省功耗;轻载自动进 PFM/CRM,频率最低降到 25kHz 附近消除音频噪声;4ms 软启动压低开机时 MOSFET 的漏源应力;开关频率带 ±6% 抖动简化 EMI;保护有逐周期限流、过压和过热锁定,锁定后必须掉电重启。对一台常年通电、大部分时间空载的控制板来说,轻载省电和抗浪涌这两条比峰值效率实在。
原理图上还有三处细节值得点出来。PWM 芯片启动路径用了四只 470K 大阻值电阻,正好配合芯片微安级的启动电流,把启动功耗压在毫瓦级——对一台常年通电的控制板,空载损耗是在原理图阶段就定下来的。22Ω 电阻与 102K/1KV 高压电容组成 RC 吸收网络跨接在变压器初级侧,关断瞬间开关管上的电压尖峰被这一组吸收,FHD65R380B 的耐压裕量就省在这里。反馈分压用的是 10K 与 86.6K 两只 ±1% 精密电阻,输出 24V 的设定精度直接取决于这一对电阻的精度,而不是芯片本身。
| 位置 | 器件 | 作用 |
|---|---|---|
| 输入防护 | T2 共模电感 2mH + MOV1 10D471K + CX1 0.33µF/275V + CY1 1nF/400VAC | 抑制浪涌与传导干扰 |
| 整流滤波 | D15 DB107S + EC2 82µF/400V | 交流转高压直流母线 |
| 功率开关 | U4 CR6851A + Q4 FHD65R380B(带散热片) | 反激主开关 |
| 变压整流 | T1 PQ2620 24V 3A + D18/D19 SS520C + EC3/EC4 680µF/50V | 隔离降压与输出滤波 |
| 反馈 | U3 PC817 + U6 JY431(R50 10K/R51 86.6K 分压) | 稳压环路 |
| 数字供电 | U2 L78M05 | 24V 转 5V |
三、输出级:三颗 MOSFET 替掉三只继电器
三路输出电路完全对称:MCU 信号经 100R 栅极电阻进 YFW50N06AD(60V/50A,TO-252)栅极,4.7K 下拉保证上电和复位期间不误导通;负载是感性电磁阀和离合/刹车线圈,续流交给 RS3MB;每路串一只 2512L200 自恢复保险,通道过流只掐这一路,故障解除自动恢复;每路再并一只绿色 LED 直观显示导通状态。
驱动链上两只小电阻各司其职:100R 栅极电阻抑制开通时的寄生电感振荡,同时把开通关断速度控制在合理范围;4.7K 下拉保证 MCU 复位、引脚悬空期间栅极可靠拉低,上电瞬间不会误开阀。续流二极管 RS3MB 反并在负载两端,MOSFET 关断时线圈的感应能量经这条回路释放——没有它,感性负载关断瞬间的感应高压会直接顶穿 60V 的器件。
为什么不用继电器?打捆机现场粉尘大、振动强、捆扎频次高,继电器触点有寿命、振动下还会抖动误断;MOSFET 无触点、无磨损、静音,配合自恢复保险后连换保险丝这个动作都省了。这是整机厂选型时问得最多的一点,答案其实就写在 BOM 里:输出级四颗 MOSFET 加三只自恢复保险的成本,换掉的是整个生命周期里的触点维护。
四、输入级:接近开关与双脚踏,安全逻辑落在流程里
三路接近开关和两路脚踏用的是同一套输入电路:200R 串限流、4.7K 上拉到 5V、104 电容滤波、SS14 二极管钳位,信号再进 MCU。脚踏做成 A/B 两通道,软件确认两路同时踩下才允许启动流程;日志最后一拍“脚踏松开,本流程结束”就是互锁的收尾——松脚即停,不进入下一循环。串口还会打印“无传感器超时限制”:接近开关迟迟不到位,流程强制结束,防止离合长时间通电烧线圈。
输入滤波的时间常数是可算的:200R 串阻与 104 电容构成约 20µs 的 RC,比机械脚踏的抖动时间小一个数量级以上,既能滤掉触点抖动,又不拖慢接近开关信号;SS14 把线束上的负向感应电压钳位在二极管压降附近,MCU 引脚因此不用承受农机线束的抛负载。
五、参数不用编程器:8421 拨码直接定时
板上两只 VRM3-08 拨码开关分别设定气缸下压时间和抬起时间,档位 0 到 9 对应 0.75 到 3.00 秒,步进 0.25 秒。下面是调试串口上电时打印的拨码时刻表,实测与日志一致:下压 0.75 秒(档位 0)、抬起 1.25 秒(档位 2)。
| 档位 | 0 | 1 | 2 | 3 | 4 | 5 | 6 | 7 | 8 | 9 |
|---|---|---|---|---|---|---|---|---|---|---|
| 时间(秒) | 0.75 | 1.00 | 1.25 | 1.50 | 1.75 | 2.00 | 2.25 | 2.50 | 2.75 | 3.00 |
日志里还能看到一条“刹车空闲释放时间 60 秒”:空闲超时后刹车自动释放,避免长时间通电。现场换草料品种、换捆包尺寸,拧两个拨码就完成工艺适配,不用带编程器,也不用找厂家改程序。
六、一次捆扎的时序:从串口日志逐拍看
[08:36:02.375]接收←脚踏踩下
气缸下压,等待下压 750 ms
[08:36:03.136]接收←下压完成,刹车释放
离合吸合,等待接近开关到位
[08:36:05.543]接收←接近开关到位
离合释放
刹车吸合
气缸抬起,等待抬起 1250 ms
[08:36:06.802]接收←抬起完成,等待脚踏松开
脚踏松开,本流程结束
对着时间戳逐拍算:脚踏踩下到“下压完成”实测 761ms,与拨码 750ms 一致;离合吸合到接近开关到位用了约 2.4 秒,这一段是捆扎绳旋转缠绕,时长由草捆直径决定,控制器只等信号不定时长;“接近开关到位”到“抬起完成”实测 1259ms,对应抬起 1250ms。整个不含缠绕段的固定动作约 2 秒,节拍比继电器方案干脆。
时序里离合与刹车从不同时通电:离合吸合前刹车先释放,离合释放后刹车立即吸合,日志里这两拍是紧挨着打印的。刹车的作用是在切断动力的瞬间接住旋转的捆扎机构,防止绳头随惯性过冲松脱。这也是控制器要把离合和刹车做成两路独立 MOSFET 的原因——若用机械联动去省一路开关,这个交接时序是做不准的。
七、主控:AI8051U,IO 刚好够用
MCU 用 AI8051U-34K64(LQFP48),单周期 8051 内核。原理图上 USB 的 D+/D- 直接挂在 P3.0/P3.1 并引出到 4P 插座,调试串口是 5P 的 XH2.54 座子,PWM/CCP 引脚有预留。三路输出、三路接近开关、两路脚踏、两组拨码、七只 LED,全部 IO 刚好排下,没用 IO 扩展芯片,成本都省在看不见的地方。
八、BOM 结构:54 行料号看出成本投在哪
| 类别 | 数量(按 BOM 数量列) | 说明 |
|---|---|---|
| 电阻 | 49 | 含输入限流、栅极下拉、反馈精密分压 |
| 电容 | 23 | 含 400V 母线、X/Y 安规电容、1KV 高压小电容 |
| 二极管/整流 | 12 | DB107 桥、SS520C 同步整流、RS3MB 续流、SS14 钳位 |
| LED | 7 | 6 绿状态指示 + 1 红电源指示 |
| MOSFET | 4 | 3×YFW50N06AD 输出 + 1×FHD65R380B 电源开关 |
| 自恢复保险 | 3 | 每路输出独立过流保护 |
| IC | 5 | MCU、PWM 控制器、光耦、431 基准、L78M05 |
| 磁性元件 | 2 | PQ2620 变压器 + 2mH 共模电感 |
| 接插件/拨码 | 6 | 端子插座、USB/串口座、2 只 8421 拨码 |
成本分布很直白:钱投在防护器件、输出级和磁性元件上,而不是外壳和堆料。这类板的可靠性恰恰就是由这些“看不见的地方”决定的。
输出端两只 680µF/50V 电解并联也属同一思路:纹波电流被两只电容分担,电解电容的纹波寿命直接决定电源的寿命,并联等于把这层裕量翻倍。整机 54 行料号里没有一处是为“看起来便宜”让路的。
九、这块板适合什么样的设备
它适合中小打捆机、秸秆打包机,以及一切“压紧—缠绕—定位—松开”这类带离合/刹车/气缸时序的设备。板子是量产成熟品,时序步进、刹车释放时间、超时保护都可按工艺调整;从原理图、PCB 到固件的整套定制,我们(沧州艾诺威电子)按同样的思路做过多个农机控制项目。如果你的设备也想把继电器换成半导体开关、把外置电源并进控制板,这块板可以当个现成的参考样板。
一句话总结:拆解这块打捆机控制器,看到的不是某个芯片多高级,而是三件事都落地了:板载反激把 220V 安全地关在高压区,三路 MOSFET 加自恢复保险把维护量降到接近零,8421 拨码把工艺参数还给现场操作工。
还想接着看:固态继电器选型与应用、反激电源 EMI 抑制设计、功率 MOSFET 栅极驱动设计。
本文基于该气缸控制器的原理图、BOM 清单、串口运行日志及实物照片技术资料整理优化。
需要定制开发?
沧州艾诺威电子 — 国家高新技术企业,20+项国家专利
嵌入式系统开发 · 物联网方案 · AI智能硬件 · 一站式交付
电话:13930711029 | 邮箱:tech@czinv.com | 24小时内响应